大骨頭径Metal on Metal人工股関節におけるインプラントインピンジメント検討
目的
術後3DCTデータから3次元テンプレートを用いたROMシミュレーションを行い、大骨頭径Metal on Metal人工股関節におけるインピンジメントについて検討した。
対象
- 症例: 20例 20関節
- 性別: 男性1例 女性19例
使用インプラント
- カップ: Conserve Plus Cup (使用骨頭 36mm~50mm)
- ステム: Profemur Z
(Wright Medical Technology, Inc)
評価項目
インプラントの設置位置
- カップ:前方開角、外方開角
- ステム:前捻角、内外反角、屈曲/伸展角
インプラントインピンジメント
- 屈曲角度
- 伸展角度
- 0°伸展での外旋角度
- 90°屈曲での内旋角度
術後CTデータ抽出した人工関節とCADモデルのマッチング
-
(ステム)
-
(カップ)
結果
インプラント設置位置
カップ
- 前方開角: 21.3°±5.8°(10.1°~33.4°)
- 外方開角: 40.9°±5.1°(29.8°~51.2°)
ステム
- 前捻角: 18.0°±9.7°(12.0°~44.6°)
- 内外反角(内反を+): 0.2°±1.4°(-3.2°~ 2.3°)
- 屈曲伸展角(伸展を+): 4.2°±2.5°(-3.5°~ 9.0°)
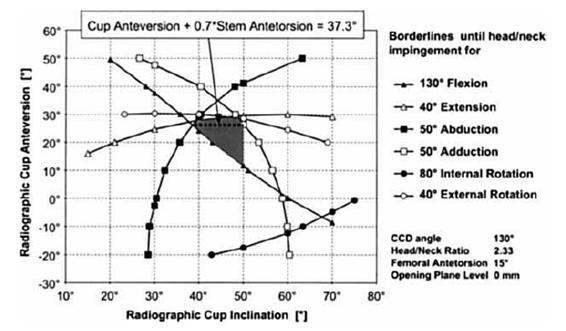
- Combined Anteversion: 43.0°±11.4°(15.6°~66.8°)
インプラントインピンジメント
- 屈曲角度: 141°±15.2°(119°~170°)
- 伸展角度: 70°±12.8°(30°~90°)
- 0°伸展位での外旋角度: 86°±30.2°(33°~179°)
- 90°屈曲位での内旋角度: 62°±16.1°(34°~101°)
-
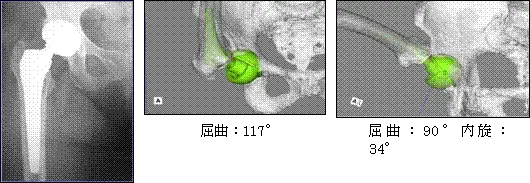
症例:74歳 女性
考察
Oscillation angleの大きい大骨頭径Metal on Metal人工股関節を使用した際においても、広い可動域を獲得するためには、カップ・ステムの適正な設置は非常に重要であることが示唆されZedHipでのROMシミュレーションは非常に有用であった。
3次元術前計画ソフトZedHipを用いたTHA術前計画

[lx_medical_product_warn]
概要
PCテクノロジーの発達により人工股関節置換術(THA)における支援ツールとしてナビゲーションシステムが知られるようになってきた。
システムを使いこなすようになれば非常に高精度の手術を行えることが分かってきたが、一方で非常に高価であり使いこなすのにラーニングカーブを要することやその煩雑さのため術前計画のみを使用している施設も散見される。
従来のX線画像を使った2Dでの術前計画のように簡便でかつ、3次元での術前計画を行うことにより安全なTHAを施行できる可能性をZedHipを用いて検討したので紹介する。
方法
対象
2008年10月から2009年09月でZedHipによる3次元術前計画併用THA 10関節
術前CT撮影
腸骨稜から脛骨近位端まで2mmスライス
アプローチ
supine modified MIS-Watson Jones approach(人工関節2008)
使用機種
BiCONTACT Hip System(AESCULAP/B.BRAUN)
手術
用手的にインプラントを設置
術後評価
術前と同様に術後1ヶ月以内にCTを撮影
検討項目
- インプラントサイズ(予定サイズとの比較)
- 手術時間
- 設置精度(術前計画と術後評価との差)
3D術前計画
(1)-Ⅰ: 大腿骨側の参照点をデジタイズし大腿骨座標系を設定

(1)-Ⅱ: 臼蓋側の参照点をデジタイズしanterior pelvic plane(APP)を設定

(2) 3D Modelを自動で作成し骨盤と大腿骨を切り離し、必要に応じて編集を加える

(3)-Ⅰ: 臼蓋カップの設置
矢状断面での傾斜を加味した機能的骨盤基準面(FPP:functional pelvic plane)に対して骨性被覆・大腿側も加味した脚長を考慮しカップを設置
(3)-Ⅱ: ステムの設置
前捻角を後顆接線に対して任意に設定し、髄腔との適合性・オフセット・脚長を考慮しながらステムを設置

(4) 可動域シミュレーションにて確認
予定引下げ距離・術後全体像をイメージ・インプラント・骨性インピンジメントの確認をし終了術前計画に要する時間: 約20分

結果
インプラントサイズ
全例予定サイズを使用
手術時間
平均89(60~115)分
設置精度
- カップ外方開角 平均3.8度
- カップ前方開角 平均5.1度
- ステム前捻角 平均7.7度
52歳 女性 両側変形性股関節症
 |
 |
| 手術時間 |
83分 |
| インプラント |
|
| 設置精度 |
- 外方開角5.7度
- 前方開角7.0度
- ステム前捻角6.4度
|
考察
(1) インプラント
インプラントサイズは全例術前計画どおりのサイズであった。
術前計画の段階でストレートステムは前捻角によりサイズが変わる可能性が推察される。
また、挿入部位には個人差がありスターターを挿入する際の参考となる。
術中計画と異なるときは内外反・前捻角等を再検討し実際の術中対処の参考としている。

[stem12 / 前捻角0度] [stem14 / 前捻角20度]
(2) 手術時間
術前計画を目視するのみ
特殊な術中支援は不要=通常のマニュアル手術とほぼ同様
現在術中支援簡易デバイスを開発中

(3) X線フィルムによる術前計画との違い
| Ⅰ: 座標系を立てる |
|
- Internal controlができる
- X線撮影手技による誤差を防げる
- カップ前開き角の正確な評価
- 基準面に対するカップ設置角度表示
- 臥位における骨盤前方傾斜の正確な補正
- 骨盤と大腿骨の相対関係の確立
|
  |
| Ⅱ: 可動域シミュレーション機能 |
|
- implant vs impant
- bone vs bone
- bone vs implant
- impingement
|
 |
| Ⅲ: 奥行きを考慮した立体計画・骨移植例などの例に有効 |
|
|
どの術式を選択するか?
(1) 両側骨移植併用
(2) 両側高位設置
(3) 片側骨移植併用

まとめ
- ZedHipは術前CTデータにより約15分程度で三次元術前計画が可能
- 骨盤及び大腿骨に座標系が組める
- ROMシミュレーション機能により設置位置、角度の検討が可能
- 骨移植例などの計画にも有用である。
インピンジメントフリーをめざした人工股関節全置換術
[lx_medical_product_warn]
背景
今から約20年前人工股関節全置換術(THA)にナビゲーションシステムが導入されるようになり、トレーシングペーパーによる術前計画が立体視化され設置位置や角度などが三次元的に定義されるようになってきた。
術中支援としても有用な選択肢の一つとなってきた一方で、非常に高額で操作方法も煩雑であることから、限定した施設での使用が中心となっていた。
そこで簡便で汎用性があり、コストパフォーマンスの高いシステムの開発が一般臨床には必要と考えZedHipの開発が始まった経緯がある。
ZedHipは術前計画から術中支援、術後評価まで一貫して臨床医が簡単に行えることを基本コンセプトにしたシステムである。
ZedHipで主に何ができるのか?
- ① 3次元術前計画 (術前CTデータを用いて)
3D templating
ROM simulation
- ② 術中支援
HipCOMPASS ® を用いてカップ設置角度を支援
- ③ 3次元術後評価 (術後CTデータを用いて)
設置精度評価
ROM simulation
ステム髄腔占拠率
 |
 |
 |
| ① 3次元術前計画 |
② 術中支援
(ex. HipCOMPASS ®) |
③ 3次元術後評価 |
- 人工股関節全置換術(THA)を行う際、インプラント同士のインピンジメント(I-I imp)を生じない手術を心掛けている
- I-I impは脱臼や破損などの主要因 (Shon et al. 2005)
- 3次元術前計画ソフトZedHipはTHAにおける術前後で可動域シミュレーション(ROM sim)が可能なソフトである
ZedHipの普及によりTHAにおけるインピンジメントの可視化が容易になった
【当院でのTHA】
| アプローチ |
MIS-ALS |
| 使用機種 |
BiCONTACT total hip system ® (エースクラップ社)
32mm head
oscillation angle (144度) |
| 術前計画 |
ZedHip |
| 術中支援 |
HipCOMPASS ®を用いてカップを設置 |
| 術中確認 |
インピンジメントの有無を確認
 |
| 術後評価 |
ZedHip |
| 後療法 |
荷重・動作制限なく翌日より離床
1週間退院のクリニカルパス |
術前計画
- 術前CTデータをZedHipに取り込む
- 寛骨臼側: 原臼位にセメントレスカップをプレスフィット
Radiographic Inclination (RI): 40度
Radiographic Anteversion (RA): 15度
基準面:術前臥位Functional pelvic plane
- 大腿側: セメントレスステムを近位大腿骨軸に平行に挿入
Stem Anteversion (SA): 15度
基準面:retrocondylar plane
* SA: ネックと後顆接線となす角をXY平面に投影
-
ただし、Combined anteversion (CA) theoryに準じRAとSAを症例により調整
- ROM simを施行しI-I impがないことを確認して終了
①屈曲120度 ②屈曲90内転20内旋30度 ③内転10外旋30度 ④伸展30度
術中支援――HipCOMPASS ®とは?
- カップ設置角度を支援する仰臥位専用の簡易術中支援デバイス
- 両上前腸骨棘幅および恥骨結合からの高さと参照点上の軟部組織厚を用いて術野で前骨盤基準面(APP)を再現、カップ設置角度をナビゲートする
- 設置角度精度(N=97):RA 2.4± 2.2 度(0–13) RI 2.5±1.9度(0–8) (Suda et al. SpringerPlus 2016)
HipCOMPASS ®の実際
 |
 |
 |
a. 軟部厚測定
特殊デプスゲージで参照点を穿刺 |
b. パラメータを入力
RI RA 骨盤高 骨盤幅 軟部厚 |
c. 軟部厚をもとにHCの脚を調整 |
 |
 |
 |
d. キルシュナー鋼線で術野に仮固定
両上前腸骨棘に1.5mm
キルシュナー鋼線 で固定 |
e. 方向指示器と平行となるようにリーミングを行う |
f. 方向指示器と平行にカップを打ち込み固定する |
【方法】
検討項目
-
設置角度精度: RI, RA, SA
-
インピンジメント角度: 屈曲と伸展を評価
-
インピンジメント様式: 各割合と部位
【結果】
設置角度精度
|
本研究 |
cf: non-HC used |
| RI |
3.4±2.6(0~13) |
6.2±6.4(0~34.4) |
| RA |
3.2±2.5(0~15) |
8.3±6.2(0.1~24) |
| SA |
8.2±6.5(0~36) |
9.3±7.4(0~36.3) |
インピンジメント角度
|
平均±標準偏差 |
最小~最大 |
| 屈曲 |
118±6 |
66~120 |
| 伸展 |
29±4 |
4~30 |
*屈曲120度、伸展30度以上の値は上限で代用
 |
 |
*80度以下の2症例
大腿切骨部と寛骨側巨大骨棘及びAIISとのB-B imp |
☆15度以下の4症例
小転子と坐骨との生理的部位でのB-B imp |
インピンジメント様式
| 様式 |
関節数(%) |
| imp (-) |
57 (28) |
| I-I imp |
16 (7) |
| B-I imp |
4 (2) |
| B-B imp |
129 (63) |
- I-I imp:
前方インピンジ 13関節
後方インピンジ 3関節
- B-I imp:
前方インピンジ 3関節
後方インピンジ 1関節
*全例残存骨棘とステムとのインピンジ
- B-B imp:
前方インピンジ 44関節
後方インピンジ 64関節
前+後方インピンジ 21関節
*全例母床骨同士のインピンジ
【考察】
28% の症例でimp (-)
7% の症例でI-I imp (+)
てこの支点が短いI-I impが脱臼の原因として問題
I-I impの原因は?
ほぼ9割の症例でステム設置誤差が原因と推察

-
新鮮死体大腿骨標本にて用手的ステム設置誤差は平均10.8度 (Int Ortho 1999)
-
ALS-THAではステム前捻誤差が大きくなりやすい (Hip Joint 2014)
仰臥位でのステム設置では前捻角での誤差が出やすい
I-I impの臨床的な意味合いは?
-
生体内で生じることは避けるべき
-
シュミレーションと生体内は全くイコールではない
-
4次元動作解析では蹲踞での平均屈曲角度80度、最大119度 (Sugano et al. Arthroplasty 2012)
-
坐位では骨盤は後傾する (Endo et al. JOS 2012)
-
Combined anteversionがインピンジメントには重要である (Dorr et al. CORR 2008)
-
THA脱臼症例における透視下動態解析と可動域シミュレーションでI-I impを認め再置換術を施行 (伊藤ら 人工関節学会誌 2016)
<本研究>
-
7%のI-I imp(+)症例も短期経過では動作制限なく経過良好
-
-
I-I impをできるだけ生じさせない計画は脱臼予防につながる可能性
骨性インピンジメントは脱臼の要因になるか?
Impingements between the implant neck and cup are
-
- (1) more likely to dislocate, and
- (2) have a greater propensity for causing damage to the implant compared to impingement
events involving bony members
(Jacob ME et al. Iowa Orthop J 2012)
Bony impingement is also an important factor for post-THA stability and for prevention of dislocation.
(Shoji et al. Int Orthop 2013)
本研究
-
① 63%に生理的な骨同士のインピンジメント(+)
-
② 短期経過では脱臼・破損・緩み(-)
ZedHip/HipCOMPASS®を用いてMIS-ALSで行ったTHAでは骨性インピンジメントは問題とならない可能性が高い
本研究の限界
① 可動域シミュレーションが日常生活動作を本当に反映しているか?
4次元動作解析を参考に検証角度を決定
② 骨性インピンジメントの意味は?
- 軟部組織が介在するため骨と骨がぶつからない可能性
- 骨盤や下肢の代償でぶつからない可能性
- ただし、アプローチによっては脱臼の誘因になりえるのでは!?
- 例:後方アプローチで行った前方B-B impは
後方脱臼のリスクファクターとなりうる
③ 経過観察期間が短い
長期の経過観察が必要
【まとめ】
-
THA術後206関節に対し可動域シミュレーションによるインピンジメント解析をおこなった
-
脱臼の要因となりうるインプラントインピンジメントを7%に認めた
-
動作制限なく施行したTHAの短期経過観察ではインピンジメントを認めた症例も含め、脱臼・破損・摩耗などの問題は認めなかった